之前看到有人把这个雷达拆出来当摆件用,最近发现有人还把连接方式给逆出来了,于是在某鱼60买了两个回来玩(
参考资料:
https://github.com/leommxj/dji-agras-radar
https://www.leommxj.com/2026/04/20/dji-t40-RD2484R-radar-reverse-engineering/
通过上面的资料得知,这个雷达分为上下两层,主机走那个USB连上雷达下半部分的无线网卡然后从那个无线网卡开AP出来被上半部分连上完成毫米波数据的传输,电机则是由CAN总线控制,电源是15V,通过非标Type-C连接到主机。
主要料件参数:
AR1021x USB Wi-Fi 芯片(上下各有一个)
ZYNQ XC7Z020
SG24TR12 24Ghz 1T2R雷达
MAX3051EKA CAN收发器
TP75176 RS485收发器
于是我画了个PCB来实现各路分离:
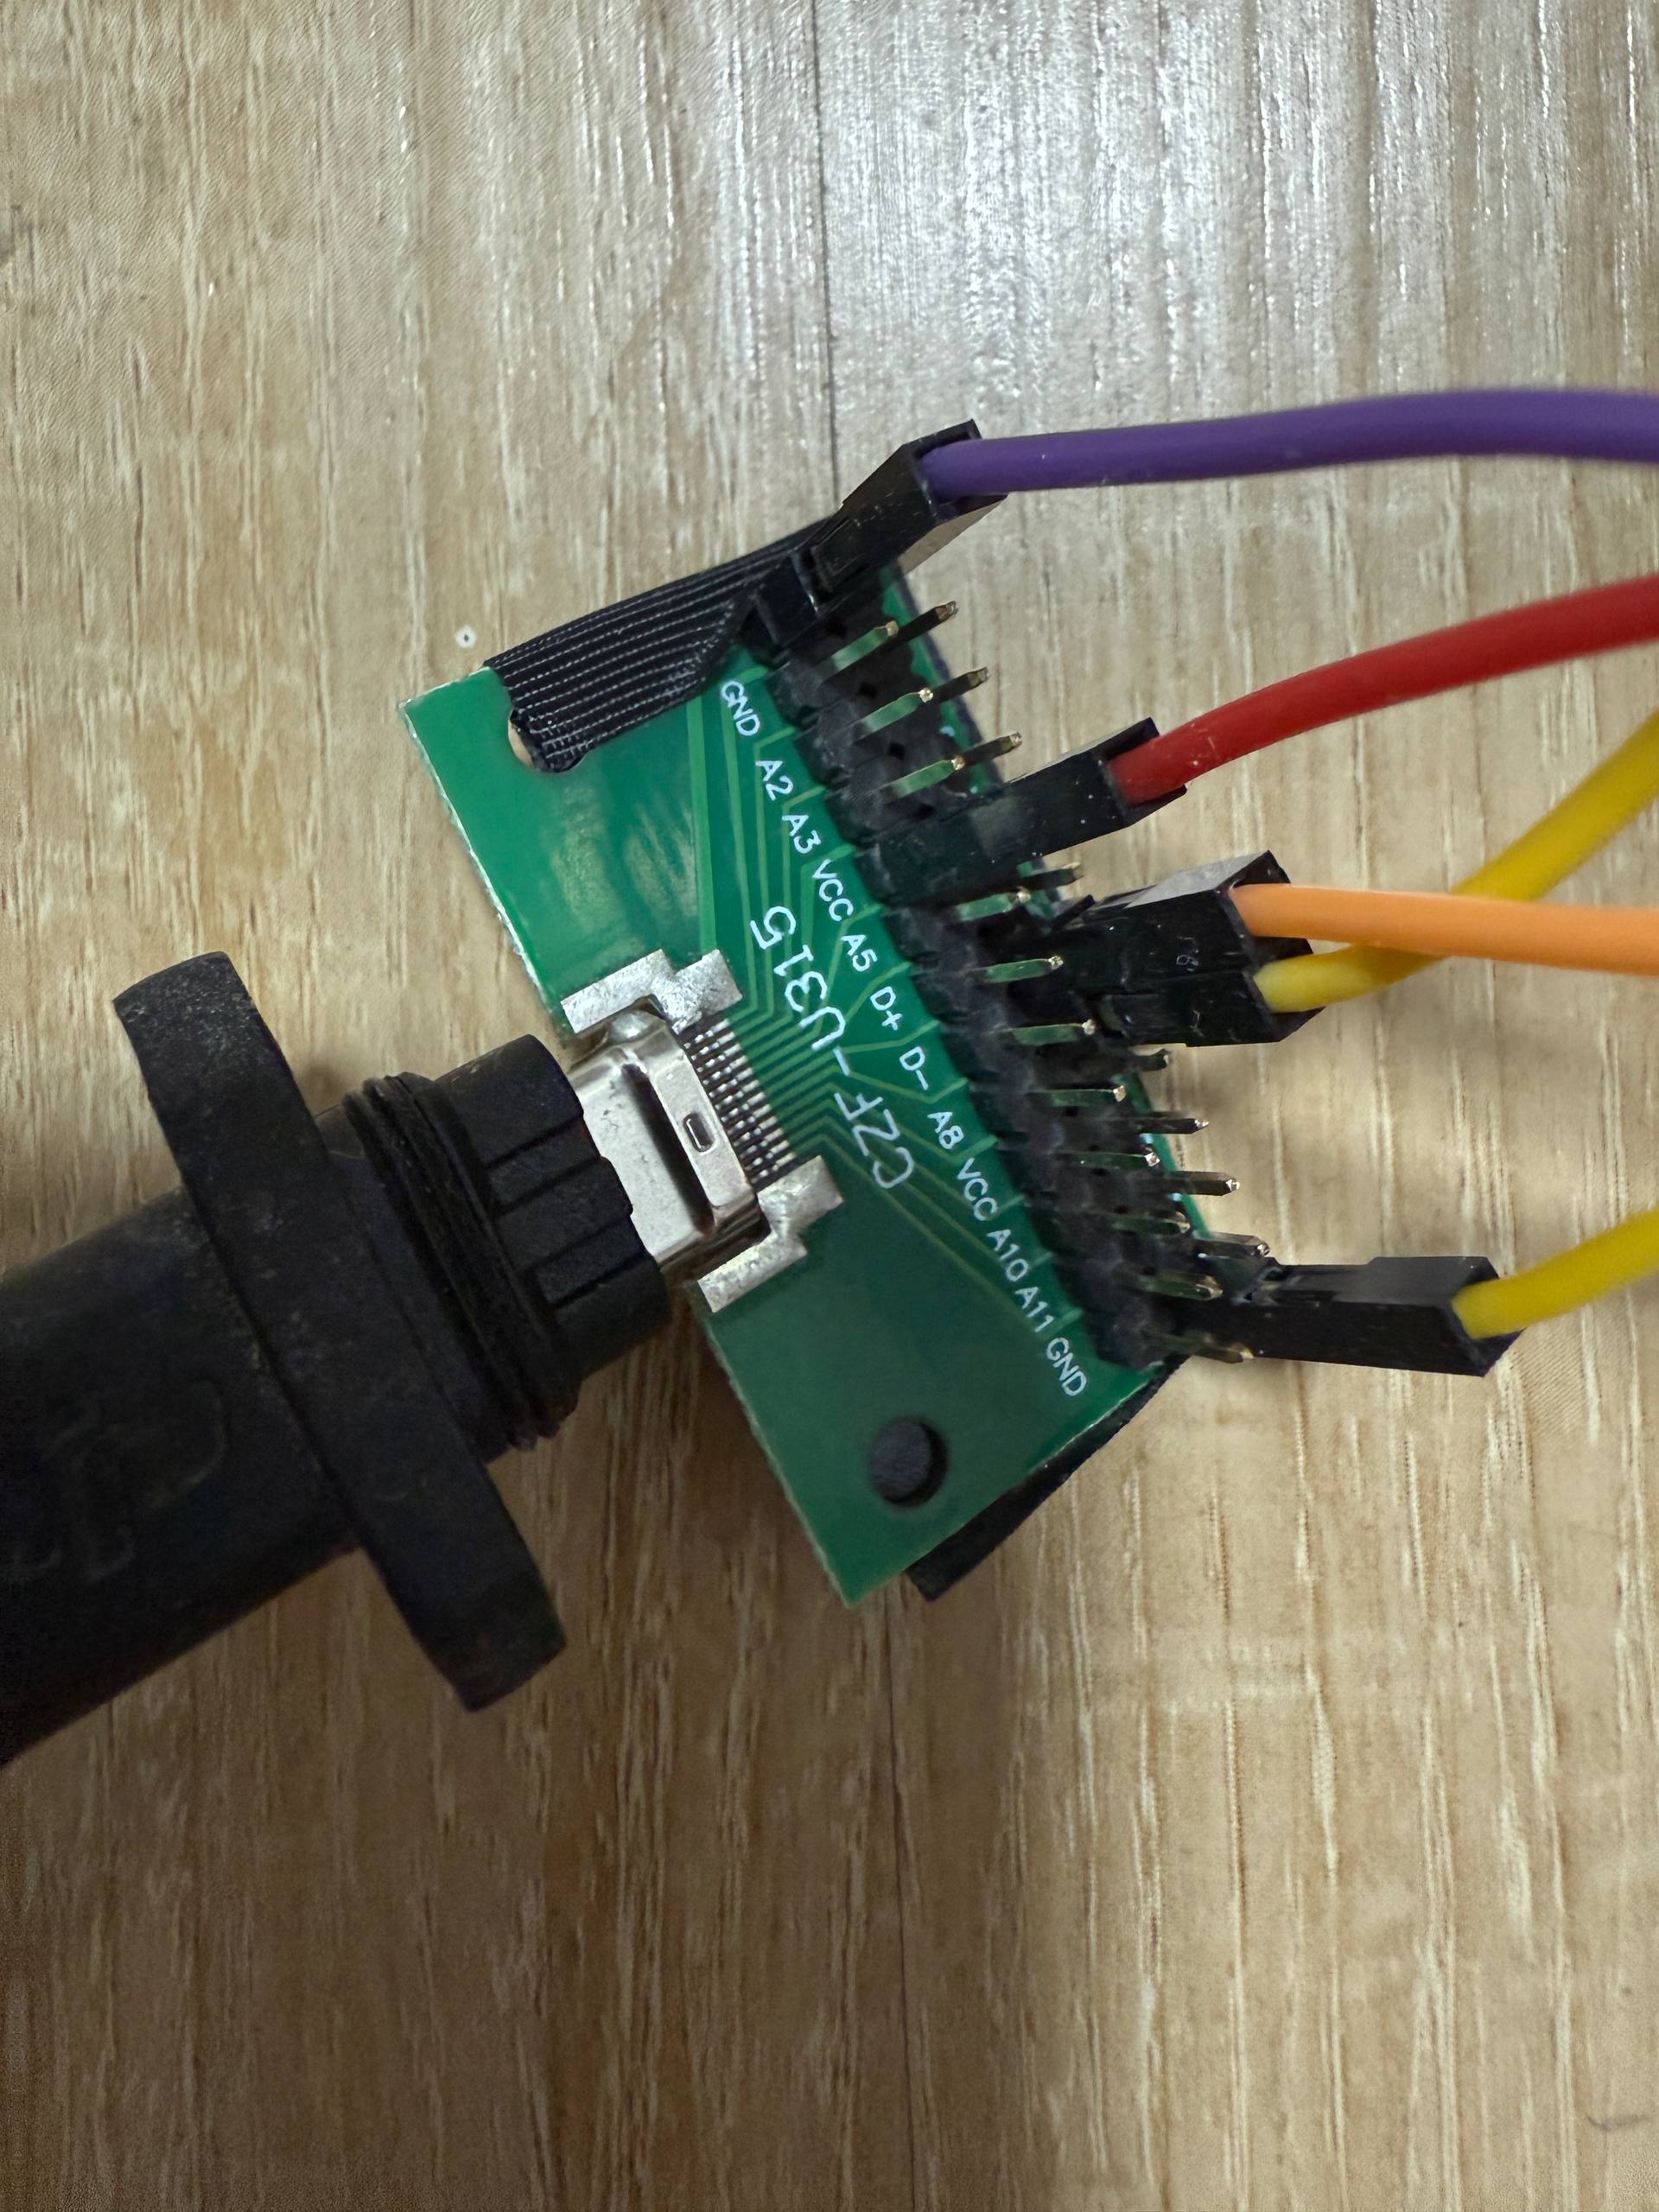
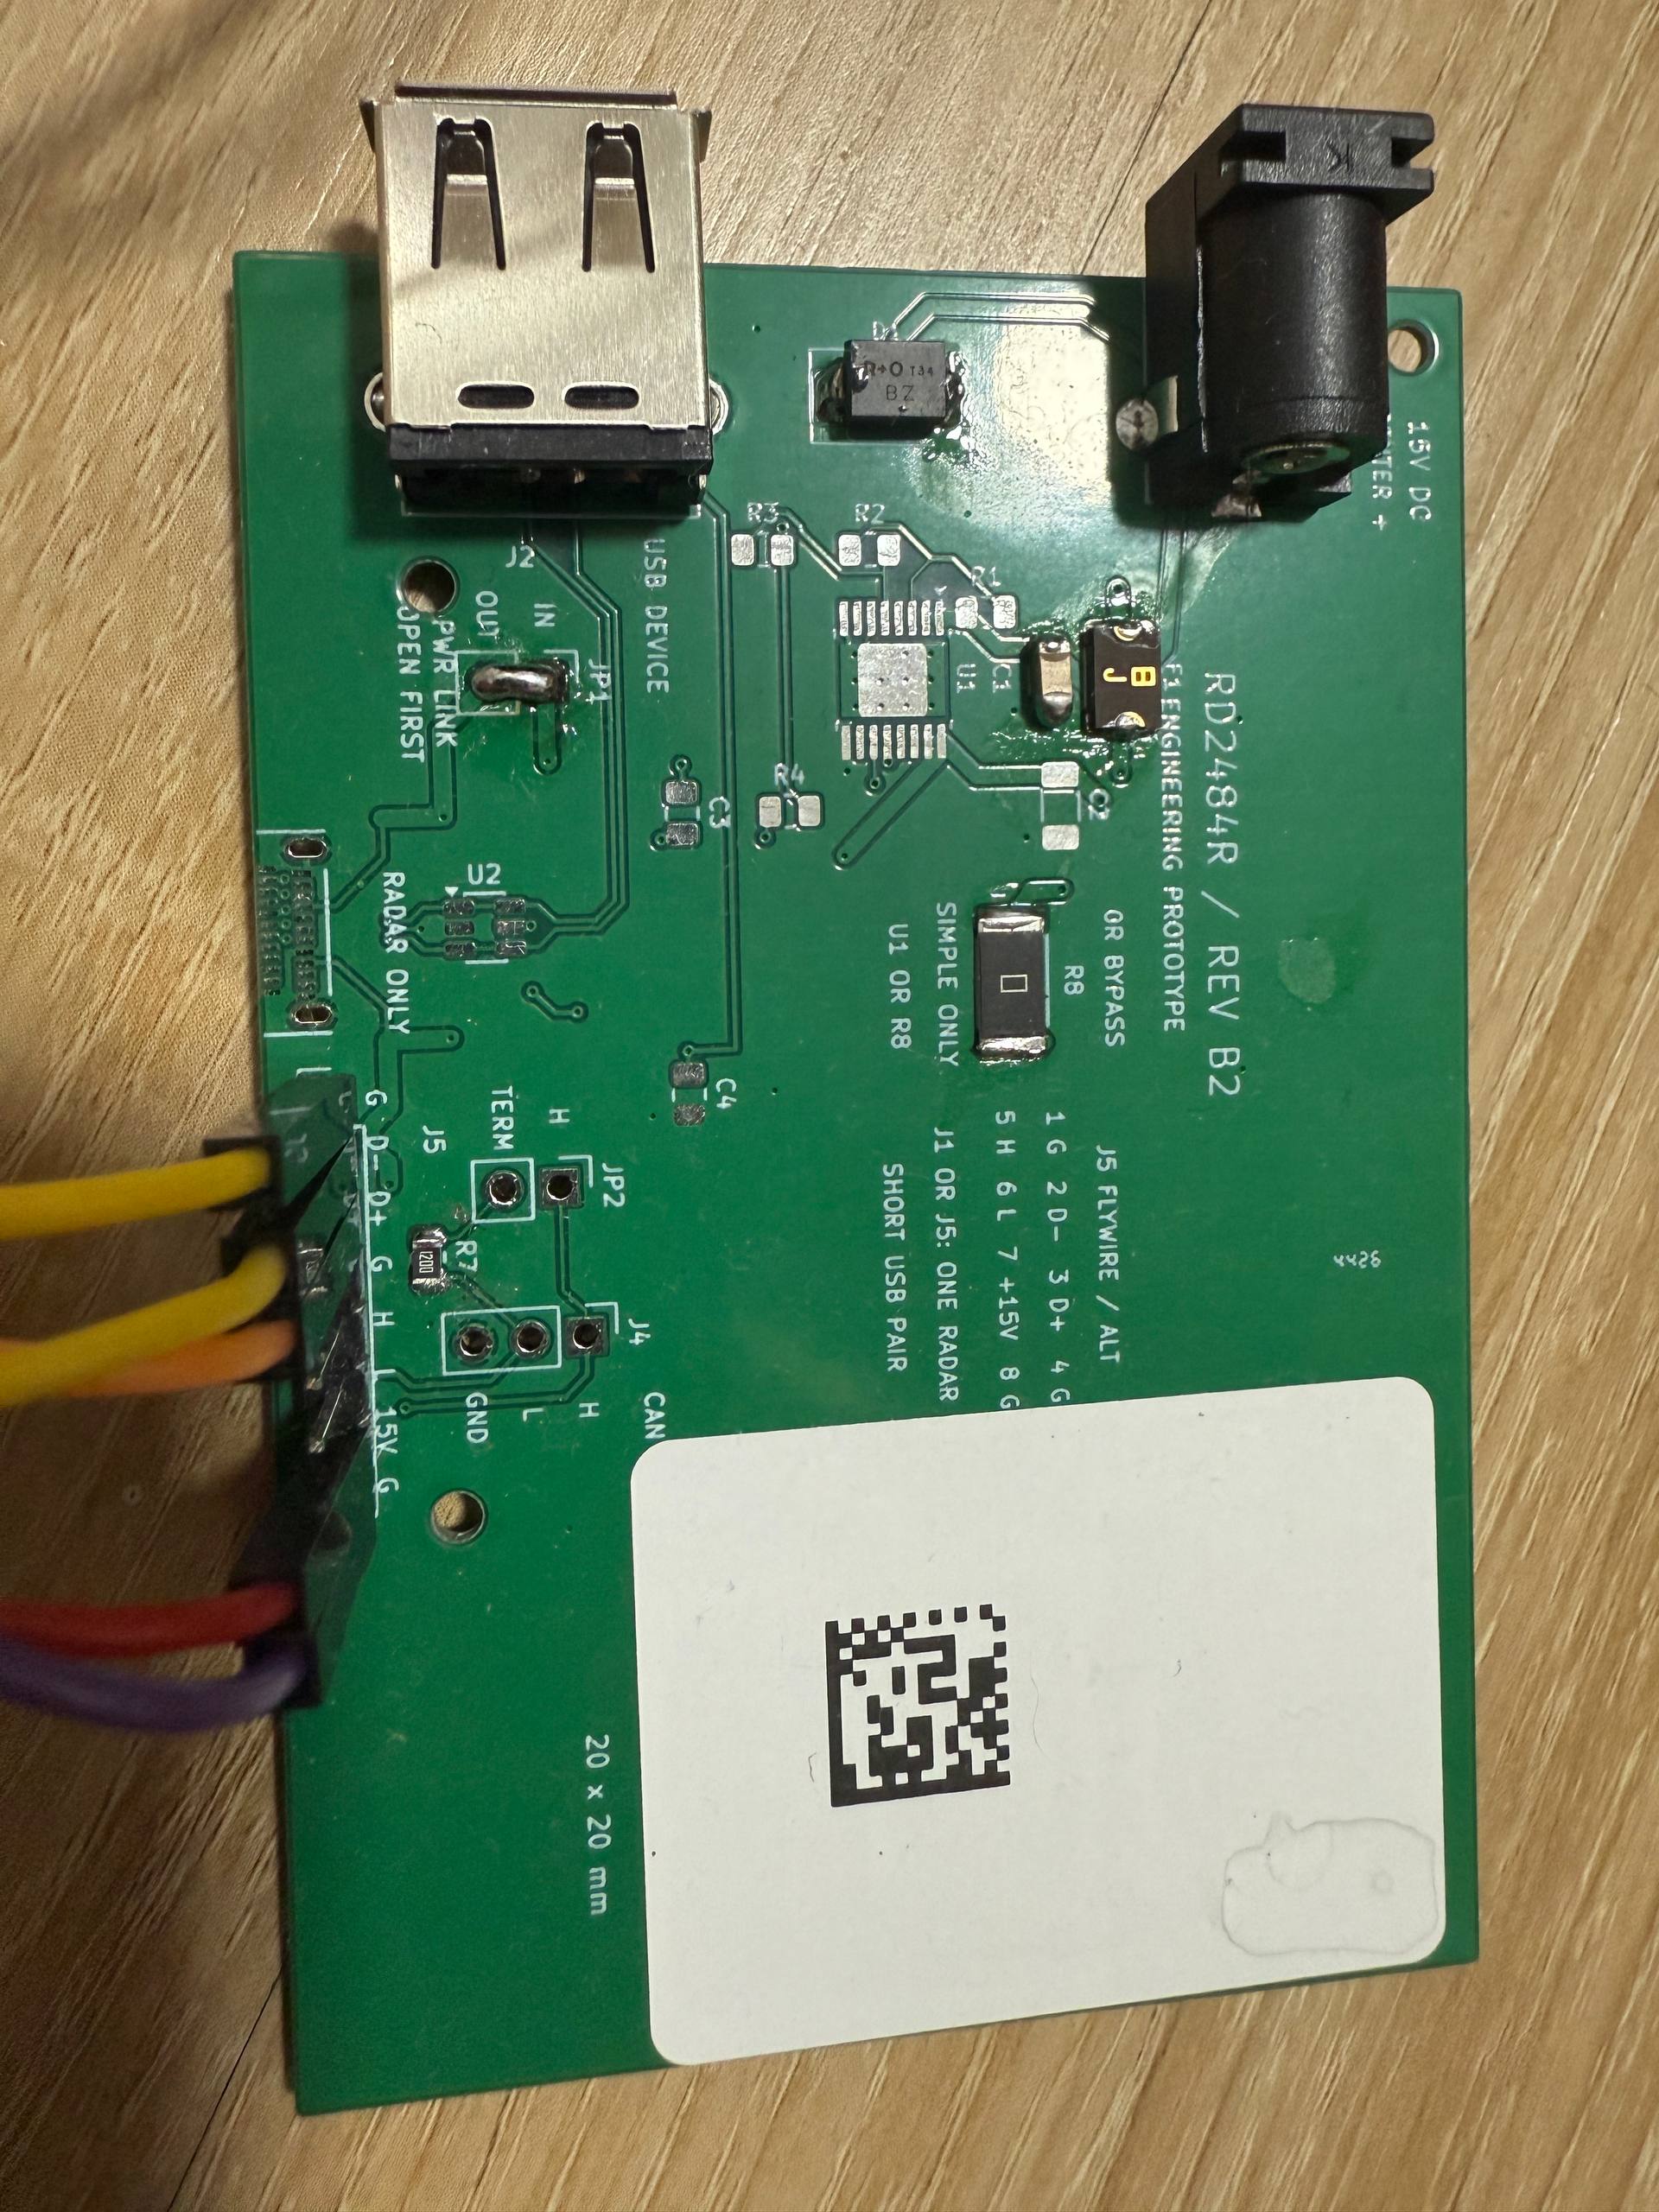
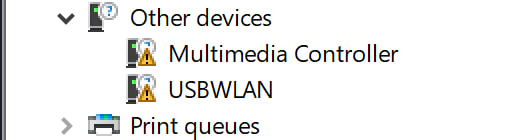
把USB-A连接到电脑即可发现设备
我把这个东西插到了一台Linux主机上,然后开启热点即可让雷达上半部分连上来
ath6kl: Firmware lacks RSN-CAP-OVERRIDE, so HT (802.11n) is disabled.
而且这个热点是无密码的,甚至不能跑在802.11n模式上
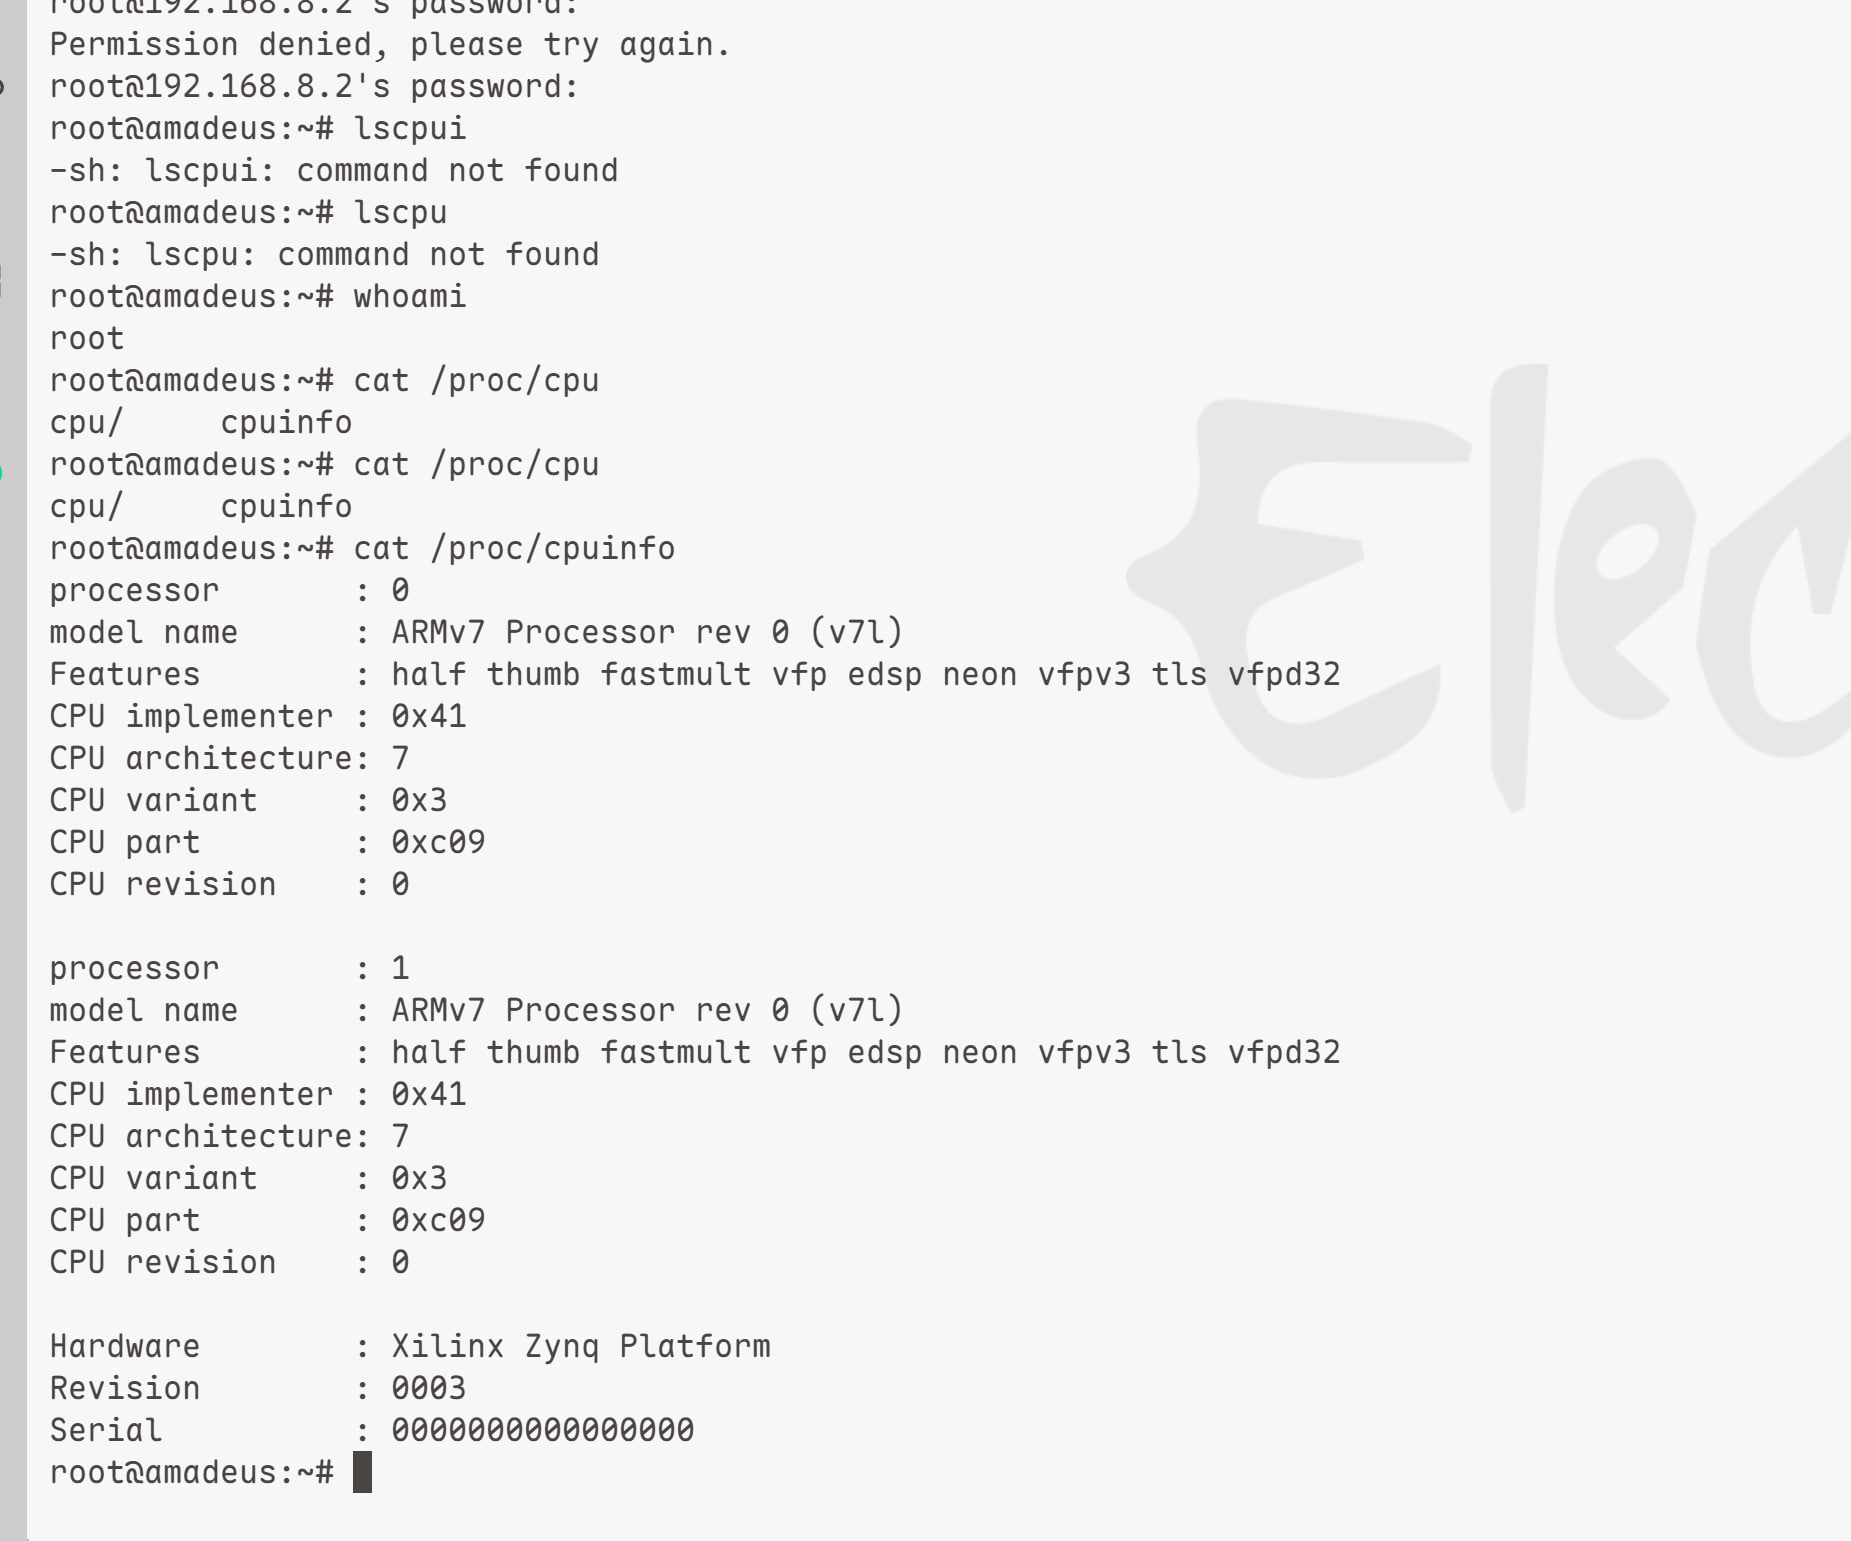
连上这个上半部分的FPGA小系统
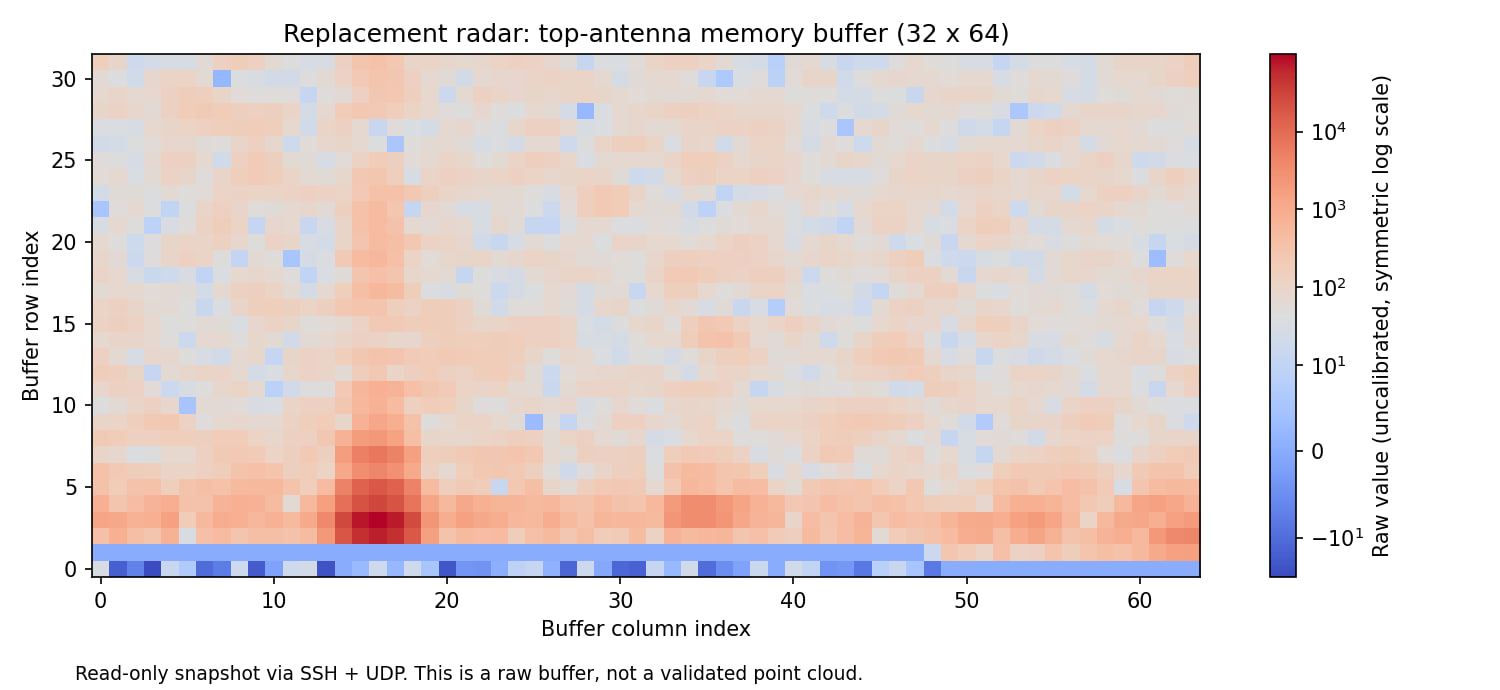
尝试获取了一下收集到的数据
如果想要数据输出更多需要提高电机转速(走CAN)
总的来说感觉没什么用,比想象中要菜,收集的数据有效范围大概只有3M左右,想了下好像也没啥实用场合,除非放到电动自行车上搞自动巡航(不是x
版权属于:Kiritake Kumi (Niconeiko) ,本文所引用的第三方材料版权归属为:第三方材料的所有者
本文链接:https://blog.mxpkx.com/index.php/archives/351/
除特殊标注以及**影像内容**外,均使用署名-非商业性使用-相同方式共享 4.0 国际 (CC BY-NC-SA 4.0)协议 ,影像内容请务必联系确认是否可以转载使用